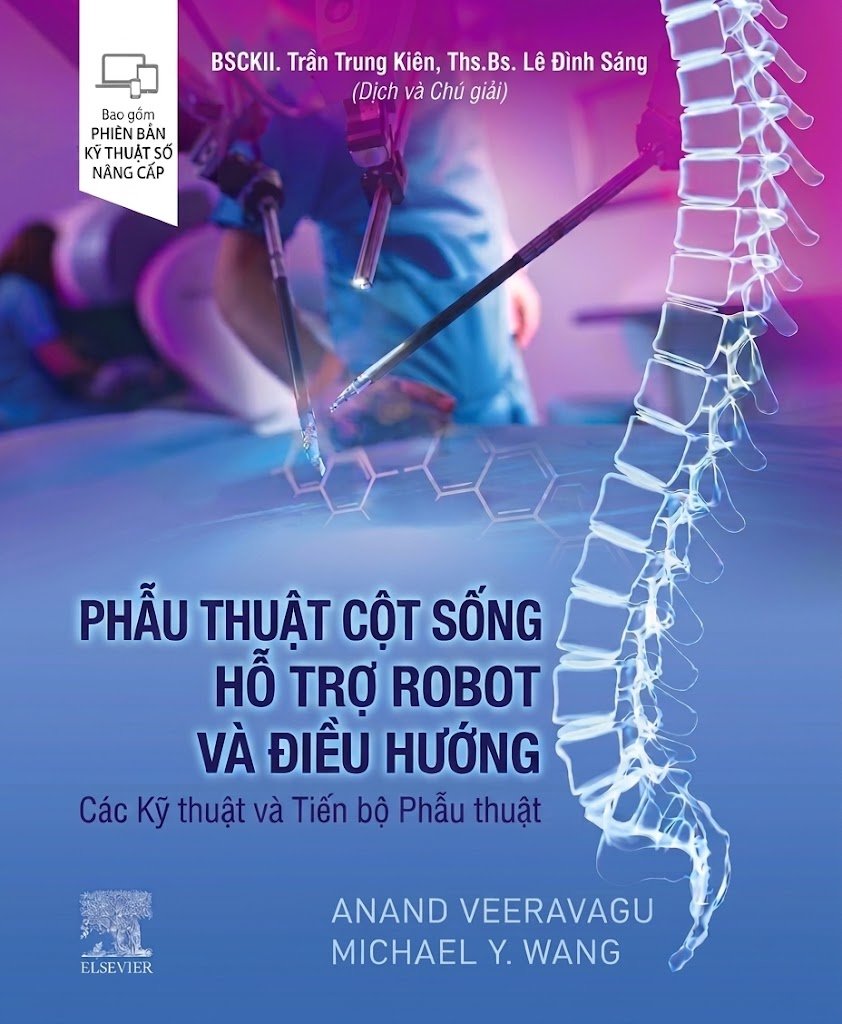
Phẫu thuật Cột sống Hỗ trợ Robot và Điều hướng – Các Kỹ thuật và Tiến bộ Phẫu thuật
Robotic and Navigated Spine Surgery – Surgical Techniques and Advancements – Imprint: Elsevier
Chủ biên: Anand Veeravagu, Michael Y. Wang | Dịch và Chú giải: BSCKII. Trần Trung Kiên, Ths.BS. Lê Đình Sáng.
Bản dịch của cuốn sách này được dịch và xuất bản trực tuyến trên nền tảng Thư viện Medipharm vì mục đích phi lợi nhuận, với mong muốn đóng góp một tài liệu tham khảo chuyên sâu và cập nhật đến với cộng đồng.
CHƯƠNG 1. PHẪU THUẬT CỘT SỐNG CÓ SỰ TRỢ GIÚP CỦA MÁY TÍNH – MỘT KỶ NGUYÊN ĐỔI MỚI
Anand Veeravagu, MD, FAANS, Ethan Schonfeld và Michael Y. Wang, MD, FAANS
Ý tưởng về trí tuệ phẫu thuật (surgical intelligence) cuối cùng cũng đang trở thành hiện thực. Việc sử dụng cả máy tính và sự trợ giúp của robot (robotic assistance), cũng như sự kết hợp ngày càng tăng giữa hai yếu tố này, đã chứng minh triển vọng của trí tuệ phẫu thuật trong việc biến đổi toàn diện lĩnh vực phẫu thuật cột sống (spine surgery). Mang lại những cải thiện tiềm năng về độ chính xác của phẫu thuật (surgical accuracy), giảm thiểu các biến chứng hậu phẫu (postoperative complications) và giảm tỷ lệ các ca phẫu thuật lại (revision surgeries), sự hỗ trợ của máy tính cung cấp một khả năng mới mẻ trong việc đưa ra các hệ thống hỗ trợ ra quyết định (decision-making support) dựa trên dữ liệu của hàng trăm ngàn ca bệnh trước đó. Người ta nhận thấy rằng khả năng dự đoán rủi ro và lợi ích của cuộc phẫu thuật từ phía các bác sĩ phẫu thuật thường có độ chính xác dự báo khá kém. Việc sử dụng các đặc điểm nhân trắc học và đặc điểm phẫu thuật của bệnh nhân khi xây dựng các mô hình phân tích phức tạp đã cho phép phát triển các thang điểm đánh giá sự già yếu (frailty scores), từ đó dự đoán tốt hơn những rủi ro và lợi ích cho người bệnh. Việc kết hợp các hệ thống hỗ trợ ra quyết định dùng trong phẫu thuật, chẳng hạn như tính toán góc uốn thanh nẹp (rod bending angles), với khả năng thực hiện nhiệm vụ một cách chuẩn xác của robot, đang không ngừng cải thiện kết quả lâm sàng của bệnh nhân (patient outcomes). Cho đến nay, việc ứng dụng robot trong phẫu thuật đã mang lại kết quả cải thiện độ chính xác khi bắt vít (screw placements) và dẫn đường định vị (navigation), đồng thời làm giảm liều lượng tia xạ (radiation dose), rút ngắn thời gian nằm viện (length of stay) và giảm nhu cầu phẫu thuật lại. Tuy nhiên, tương tự như nhiều ứng dụng công nghệ mới khác, vẫn tồn tại hàng loạt thách thức. Những rào cản này bao gồm việc phụ thuộc vào các dữ liệu hồi cứu từ một trung tâm đơn lẻ (single-centered retrospective data) và sự hạn chế trong việc chia sẻ dữ liệu; thiếu dữ liệu cho các bệnh lý hiếm gặp (rare diseases) và các thủ thuật không phổ biến; các quỹ đạo di chuyển theo đường thẳng của chuyển động robot; chi phí đắt đỏ cho sự hỗ trợ của máy tính và robot (không khả thi đối với các trung tâm y tế nhỏ); đường cong học tập (learning curves) kéo dài; giới hạn số lượng các quy trình phẫu thuật có thể ứng dụng công nghệ này (hiện tại chủ yếu được sử dụng để định hướng bắt vít); và các vấn đề pháp lý liên quan đến việc xác định trách nhiệm thuộc về ai trong trường hợp xảy ra biến cố bất lợi (adverse events).
Gần đây, ứng dụng của robot trong phẫu thuật cột sống đang được mở rộng từ việc bắt vít sang các thủ thuật can thiệp trực tiếp trên mô, chẳng hạn như phẫu thuật cắt bỏ khối u (tumor resections), được thúc đẩy bởi sự phát triển của các hệ thống phản hồi xúc giác (haptic feedback systems), công nghệ in 3D (3D printing) và những tiến bộ vượt bậc về cơ khí. Sự mở rộng hơn nữa về các loại thủ thuật đã xuất hiện trong các phẫu thuật vi phẫu (microscopic-based surgeries) có sự hỗ trợ của thực tế tăng cường (augmented reality – AR), giúp trực quan hóa hướng đi của dụng cụ phẫu thuật đối với các cấu trúc giải phẫu mục tiêu (anatomy of interest) mà không làm gián đoạn phẫu trường quan sát (surgical view). Những cải tiến công nghệ tương tự, được xúc tác bởi mạng 5G, đã tạo ra những bước tiến khổng lồ trong lĩnh vực robot phẫu thuật từ xa (telesurgical robotics), với việc thực hiện thành công 12 ca phẫu thuật đầu tiên vào năm 2020. Với những tiến bộ này, bốn ứng dụng chủ đạo của máy tính và robot trong phẫu thuật cột sống đã trở nên rõ ràng: phẫu thuật bằng robot từ xa (telesurgical robotic surgery), robot kiểm soát chia sẻ với hệ thống dẫn đường bằng máy tính (shared-control robots with computer navigation), các hệ thống thực tế tăng cường (augmented reality systems) và hệ thống hỗ trợ ra quyết định dựa trên học máy (machine learning decision-making support).
Phẫu Thuật Bằng Robot Từ Xa
Mặc dù trước đây bị giới hạn bởi băng thông (bandwidth) và tốc độ của đường truyền mạng, việc triển khai công nghệ 5G đã loại bỏ hoàn toàn những lo ngại này nhờ tốc độ cao, băng thông rộng và độ trễ thấp (low latency). Việc trình diễn các quy trình phẫu thuật cột sống từ xa (telesurgical spine procedures), sử dụng quy trình làm việc theo mô hình một-nhiều (one-to-many workflow), đã mở ra cơ hội cho các bác sĩ phẫu thuật hàng đầu có thể tiếp cận và điều trị cho những nhóm dân cư vốn không có khả năng đến khám trực tiếp tại các bệnh viện tuyến trên. Quy trình làm việc của 12 ca phẫu thuật cột sống từ xa bằng robot thành công đầu tiên được trình bày dưới đây.
Cuộc phẫu thuật từ xa (được thực hiện để đặt vít cuống cung – pedicle screw implantation – trên những bệnh nhân bị gãy xương, trượt đốt sống – spondylolisthesis, hoặc hẹp ống sống – stenosis) bao gồm một kíp mổ tại chỗ (local operative team) chịu trách nhiệm cho các công việc chuẩn bị vòng ngoài. Đầu tiên, bệnh nhân được gây mê (anesthetized), sau đó hệ thống robot được ghi nhận tọa độ không gian (registered) và định vị chuẩn xác. Một hệ thống máy C-arm di động sẽ chụp các hình ảnh 3D, những hình ảnh này sau đó được truyền đến một phòng điều khiển (nằm ở một thành phố khác) thông qua hệ thống mạng 5G. Bác sĩ phẫu thuật thông qua phần mềm của robot sẽ chọn điểm chọc kim (entry point), hướng bắt vít (screw orientation) và quỹ đạo phẫu thuật (surgical path) dưới sự hướng dẫn của hệ thống định vị dẫn đường (navigational guidance). Tuy nhiên, việc luồn đinh Kirschner (K-wire) và bắt vít được thực hiện trực tiếp bởi các bác sĩ phẫu thuật bên cạnh bệnh nhân, cùng với toàn bộ quá trình thu nhận hình ảnh (image acquisitions), định vị dụng cụ, chuẩn bị trang thiết bị và bệnh nhân, cũng như lắp đặt thiết bị theo dõi người bệnh (patient tracker installation). Hơn thế nữa, bất kỳ thao tác cắt bỏ xương (bone resection) và giải chèn ép thần kinh (nerve decompressions) nào đều sẽ được thực hiện trực tiếp tại phía bệnh nhân. Theo cách thức này, để có thể ứng dụng phẫu thuật từ xa một cách toàn diện, công nghệ cần có những bước đột phá mạnh mẽ hơn nữa, bao gồm các khả năng chuyển động tiên tiến của tay máy robot.
Những đổi mới tất yếu trong tương lai dành cho phẫu thuật cột sống từ xa bao gồm khả năng kiểm soát ưu việt hơn, tăng mức độ phụ thuộc vào bác sĩ phẫu thuật chính (master surgeon) và mở rộng phạm vi các loại hình thủ thuật. Phản hồi xúc giác (Haptic feedback) mang lại tiềm năng nâng cao khả năng điều khiển robot của bác sĩ phẫu thuật chính bằng cách mô phỏng lại các cử động tinh tế của bàn tay. Phẫu thuật can thiệp mô mềm (soft tissue surgery) dường như có thể thực hiện được bởi các hệ thống phẫu thuật từ xa hiện tại, mặc dù chưa có dữ liệu nào chứng minh điều này một cách thuyết phục; dẫu vậy, sự an toàn của các thủ thuật trên mô mềm (soft tissue procedural safety) đã được củng cố thông qua các báo cáo ca bệnh (case reports) sử dụng Hệ thống Phẫu thuật da Vinci (da Vinci Surgical System).
Vui lòng đăng nhập để xem toàn bộ nội dung
Tài khoản thành viên cho phép tiếp cận đầy đủ mọi nội dung sẵn có trên website yhoclamsang.net, "Uptodate phiên bản tiếng Việt" cập nhật 24/7, sẵn sàng mọi lúc, mọi nơi.
ĐĂNG NHẬP THÀNH VIÊN
Tiếp tục với tài khoản của bạn
Chỉ cần đăng nhập để tiếp tục đọc đầy đủ bài viết.
 ĐỌC THỬ
 ĐỌC THỬ
 ĐỌC THỬ
 ĐỌC THỬ